
Ofertas en: Ingeniería Eléctrica
Supervisor académico:
Jesús Paredes Puente
Departamento Tecnun/Grupo CEIT:
Departamento de Ingeniería Eléctrica y Electrónica (Tecnun)
Área temática:
Diseño de máquinas eléctricas, simulación multifísica (electromagnética y térmica), programación en Python.
Descripción y objetivos:
El desarrollo de sistemas de propulsión eléctrica de alta densidad de potencia exige superar las limitaciones térmicas y electromagnéticas de las arquitecturas de devanado convencionales. Este Trabajo Fin de Grado aborda el diseño, modelado y caracterización de devanados de sección rectangular heterogéneos en motores de tracción, contemplando tanto devanados distribuidos (hairpin) como devanados concentrados (tooth-coil).
El estudio explora la combinación de materiales (Cobre y Aluminio), variaciones geométricas de la sección transversal y el uso de capas de distinto espesor dentro de la ranura. Mediante el uso de Python (pymotorcad) para la modificación de las Adaptive Templates de Ansys Motor-CAD, el alumno desarrollará herramientas de automatización para realizar estudios paramétricos y comparativos. El objetivo es evaluar cuantitativamente en qué condiciones de velocidad y frecuencia el uso de configuraciones heterogéneas logra mitigar las pérdidas por efectos de alta frecuencia y reducir la masa activa frente al devanado clásico de cobre uniforme. Finalmente, los diseños seleccionados se someterán a una evaluación mecánica en Ansys Mechanical para analizar las tensiones derivadas de la dilatación térmica diferencial en las uniones y el aislamiento.


Objetivo general:
Establecer reglas o criterios de diseño e idoneidad para devanados de sección rectangular heterogéneos en máquinas eléctricas de tracción (aplicables a devanados hairpin y concentrados).
Objetivos secundarios
-
Estado del Arte: Elaborar una revisión bibliográfica detallada para analizar las investigaciones existentes, identificar tendencias actuales y detectar los nichos tecnológicos no estudiados en devanados heterogéneos.
-
Análisis de Ventajas e Inconvenientes: Identificar y sistematizar los compromisos del uso de devanados heterogéneos (compatibilidad de aleaciones, problemas de soldabilidad bimetálica, fatiga mecánica, degradación del aislamiento, dilataciones diferenciales).
-
Desarrollo de Herramientas de Automatización: Programar scripts en Python (pymotorcad) para modificar las Adaptive Templates de Motor-CAD, permitiendo evaluar de forma automatizada devanados multimaterial, geometrías no rectangulares y capas de distinto espesor.
-
Estudio Paramétrico y Comparativo: Evaluar el rendimiento (pérdidas, factor de pérdidas AC, masa activa, comportamiento térmico) comparando diferentes configuraciones heterogéneas frente a una máquina base de cobre uniforme.
Objetivos terciarios (si hay tiempo)
-
Evaluación de Dilataciones Diferenciales: Analizar mediante simulación las tensiones mecánicas originadas por la expansión térmica desigual entre conductores de distinta composición y la estructura del estator.
-
Optimización Multiparamétrica: Conectar un algoritmo genético o algún algoritmo evolutivo con Motor-CAD para realizar una optimización multiobjetivo y obtener el frente de Pareto de diferentes topologías.
Requisitos y Competencias
Requisitos Básicos Exigidos
Para el correcto desarrollo del proyecto, el alumno debe contar con conocimientos fundamentales en:
-
Electromagnetismo: Conceptos básicos como impedancia, inducción electromagnética y campo eléctrico.
-
Efectos de alta frecuencia: Comprensión del efecto pelicular (skin effect) y los efectos de proximidad (proximity effect) en conductores.
-
Transferencia de calor: Conceptos de resistencia térmica, convección y números característicos (e.g. número de Reynolds).
-
Máquinas eléctricas: Principios de funcionamiento y balance de pérdidas en motores síncronos/asíncronos.
-
Uso de IA: Competencias básicas utilizando herramientas de inteligencia artificial que apoyen el desarrollo de tareas (Claude, ChatGPT, Gemini...).
Méritos / Valoración Positiva
Se valorarán positivamente los conocimientos o la disposición para aprender el manejo de:
-
Entornos de simulación: Ansys Motor-CAD, Ansys Maxwell y Ansys Mechanical.
-
Modelado térmico: Redes de Parámetros Térmicos Concentrados (LPTN).
-
Programación: Lenguaje Python (para la automatización de flujos de trabajo en Motor-CAD via API/ActiveX).
-
Resistencia de Materiales: Propiedades mecánicas fundamentales como coeficientes de dilatación térmica, módulo de Young y comportamiento plástico.
Bibliografía
-
https://www.linkedin.com/feed/update/activity:7454765093646524416
-
ZHAO, Chenyi, et al. An Overview of Aluminum Windings and Their Manufacturing Technologies in Electrical Machines. IEEE Transactions on Transportation Electrification, 2026.
-
FODOR, Dénes; SZABÓ, Loránd. Recent Advances in Additive Manufacturing for High-Power-Density Electrical Machines: A Topical Review of Winding Architectures, Integrated Cooling, and System-Level Technology Readiness. IEEE Access, 2026.
-
ZHU, Wenjun, et al. A hybrid winding design to reduce AC losses in electrical machines with bar conductors. IEEE Transactions on Transportation Electrification, 2025.
-
SELEMA, Ahmed; SERGEANT, Peter. Copper-Aluminum Tradeoff of Electrical Machine Windings for Energy-Efficient Drivetrains. En 2025 Energy Conversion Congress & Expo Europe (ECCE Europe). IEEE, 2025. p. 1-6.
Supervisor académico:
Jesús Paredes Puente
Departamento Tecnun/Grupo CEIT:
Departamento de Ingeniería Eléctrica y Electrónica (Tecnun)
Área temática:
Diseño de máquinas eléctricas, simulación multifísica (electromagnética y térmica), programación en Python
Descripción y objetivos:
Existen aplicaciones industriales avanzadas (bombas de fluidos de transferencia térmica, sector aeroespacial, pozos geotérmicos o procesos petroquímicos) donde las máquinas eléctricas deben operar directamente en entornos de temperatura extrema (>250ºC), superando con creces los límites de los aislamientos orgánicos convencionales (Clase H / 180ºC).
Este proyecto aborda el estudio de viabilidad técnica y las restricciones de diseño asociadas al desarrollo de máquinas eléctricas de muy alta temperatura. Se evaluarán soluciones disruptivas de aislamiento estatórico (aislamientos cerámicos, conductores desnudos pasivados o con separación por aire), sistemas de refrigeración activa/pasiva para fluidos de alta temperatura, y topologías de rotor aptas para evitar la desmagnetización térmica o la degradación de propiedades magnéticas y mecánicas.

Objetivo general:
Evaluar la viabilidad técnica y definir los criterios de diseño para máquinas eléctricas operativas a muy alta temperatura (>250ºC)
Objetivos secundarios
-
Estado del Arte: Elaborar una revisión de la literatura científica y patentes sobre máquinas de alta temperatura, definiendo los requisitos técnicos y especificaciones de una aplicación industrial real (p. ej., bomba de aceite de transferencia de calor). Conocer qué soluciones se utilizan actualmente y valorar si la solución presentada puede suponer una mejora.
-
Estudio de Viabilidad de Aislamientos Especiales: Analizar y comparar soluciones de aislamiento estatórico no convencionales:
-
Aislamientos cerámicos y cables de alta temperatura (p. ej., familias Omerin, Cerafil).
-
Conductores desnudos con separación por aire.
-
Conductores desnudos con pasivación superficial.
-
-
Sistemas de Refrigeración de Alta Temperatura: Estudiar técnicas de gestión térmica en ranura cerrada, analizando refrigerantes de alta temperatura y soluciones inundadas / estator inundado (canned/flooded stator).
-
Análisis de Topologías de Rotor: Evaluar la idoneidad de distintas configuraciones de rotor para altas temperaturas:
-
Máquinas de imanes permanentes de alta coercitividad/Curie (Sm2Co17, AlNiCo).
-
Motores de Reluctancia Conmutada (SRM).
-
Motores de Reluctancia Síncrona asistidos por imanes (PM-aSynRM).
-
-
Efectos de la Temperatura en Materiales: Cuantificar la degradación por temperatura (T > 300 ºC) de las propiedades magnéticas (B-H, Pérdidas en el hierro) y mecánicas (límite elástico, deformación) del estator y rotor, aislamiento eléctrico entre chapas, etc.
-
Soluciones mecánicas de alta temperatura: cojinetes y rodamientos.
-
Efecto de la clase térmica de aislamiento en prestaciones de la máquina: evaluar si una mejora en la clase térmica supone una mejora en términos de densidad de potencia o si la peor conductividad del aislamiento se come esa mejora.
Requisitos y Competencias
Requisitos Básicos Exigidos
Para el correcto desarrollo del proyecto, el alumno debe contar con conocimientos fundamentales en:
-
Electromagnetismo: Conceptos básicos como impedancia, inducción electromagnética y campo eléctrico.
-
Transferencia de calor: Conceptos de resistencia térmica, convección y números característicos (e.g. número de Reynolds).
-
Máquinas eléctricas: Principios de funcionamiento y balance de pérdidas en motores síncronos/asíncronos.
-
Uso de IA: Competencias básicas utilizando herramientas de inteligencia artificial que apoyen el desarrollo de tareas (Claude, ChatGPT, Gemini...).
Méritos / Valoración Positiva
Se valorarán positivamente los conocimientos o la disposición para aprender el manejo de:
-
Entornos de simulación: Ansys Motor-CAD, Ansys Maxwell y Ansys Mechanical.
-
Modelado térmico: Redes de Parámetros Térmicos Concentrados (LPTN).
Bibliografía
Supervisor académico:
Ibon Elósegui Simón
Departamento Tecnun/Grupo CEIT:
Tecnun: Departamento de Ingeniería Eléctrica y Electrónica
Descripción y Objetivos:
Este proyecto explora una solución innovadora: refrigeración directa por aceite mediante impacto de chorro (jet impingement) en conductores tipo hairpin, aplicada a máquinas eléctricas de alta densidad de potencia.
Mediante simulación CFD, analizamos cómo optimizar la transferencia térmica en motores eléctricos que impulsarán vehículos y aeronaves sostenibles, reduciendo pérdidas y aumentando fiabilidad.
Los resultados servirán como base para el diseño de sistemas de refrigeración más eficientes, contribuyendo a la electrificación del transporte aéreo y terrestre.
Supervisor académico:
José Martín Echeverría Ormaechea
Departamento Tecnun/Grupo CEIT:
CEIT: División de Transporte y Energía
Área temática:
Electrónica de Potencia, Actuadores Piezoeléctricos, Posicionamiento nanométrico
Descripción y Objetivos:
Los actuadores piezoeléctricos utilizados en sistemas de posicionamiento de alta precisión requieren etapas de potencia capaces de suministrar tensiones elevadas —habitualmente entre 100 V y 150 V— y corrientes transitorias asociadas a su naturaleza predominantemente capacitiva. Aunque existen controladores comerciales para este tipo de actuadores, muchos presentan configuraciones cerradas y limitadas que dificultan la optimización de su comportamiento o la incorporación de nuevas funcionalidades específicas.
El objetivo principal del proyecto es desarrollar y validar un sistema completo de electrónica de potencia que permita la excitación precisa y segura de actuadores piezoeléctricos destinados a aplicaciones de posicionamiento. El sistema deberá generar señales de control programables (unipolares o bipolares), operar sobre rangos de tensión adecuados para diferentes tipos de actuadores, y proporcionar una respuesta dinámica que permita evaluar el comportamiento tanto estático como transitorio del dispositivo.
La etapa de potencia incluirá:
-
Implementación de etapa de conversión de tensión a niveles adecuados para la excitación piezoeléctrica (p. ej., topologías boost, flyback o fuentes lineales de alta tensión).
-
Diseño de la etapa de amplificación capaz de suministrar corriente reactiva y mantener la linealidad requerida para aplicaciones de precisión.
-
Implementación de sistemas de control y modulación, necesarios para generar rampas, perfiles dinámicos o señales sinusoidales de prueba.
-
Sensado y monitorización interna de parámetros clave, como tensión aplicada, corriente instantánea o temperatura del sistema.
Este proyecto permitirá al estudiante profundizar en el diseño de convertidores de potencia de alta tensión, electrónica analógica de precisión, control de cargas capacitivas y técnicas de protección, obteniendo como resultado un módulo de accionamiento piezoeléctrico totalmente funcional y documentado.
Supervisor académico:
Luis Vitores Valcárcel García / Cristina Rodriguez
Departamento Tecnun/Grupo CEIT:
CEIT – División TIC / PTM
Área temática:
Optimización Matemática, Data Science, Materiales
Descripción y Objetivos:
Desarrollo de una aplicación de software robusta (preferentemente en Python) para la optimización de parámetros de ecuaciones constitutivas de materiales (modelos conocidos en la literatura).
El objetivo es automatizar la tarea de ajustar modelos a datos experimentales (leídos desde Excel/CSV) para predecir propiedades mecánicas. Se requiere comparar distintos algoritmos de optimización para determinar la mejor estrategia de ajuste. El proyecto debe integrarse o ser la base de una aplicación existente.
Actividades Propuestas:
-
Revisión bibliográfica de modelos constitutivos y algoritmos de optimización.
-
Formulación matemática del problema de optimización (función de error).
-
Implementación de la lectura de datos (Excel/CSV) y de las ecuaciones constitutivas.
-
Implementación y comparación de, al menos, dos algoritmos de optimización (e.g., Levenberg-Marquardt vs. Algoritmos Genéticos).
-
Desarrollo de la interfaz de usuario para la carga, ajuste y visualización de resultados.
-
Validación y análisis de la efectividad del software y los algoritmos aplicados.
Supervisor académico:
Luis Vitores Valcárcel García
Departamento Tecnun/Grupo CEIT:
División TIC
Área temática:
Optimización Matemática, Data Science
Descripción y Objetivos:
Desarrollo de una aplicación en Python para automatizar el análisis exploratorio de datos (EDA) y el modelado predictivo de regresión.
El objetivo es construir una herramienta capaz de leer una base de datos (CSV/SQL), clasificar variables automáticamente (numéricas, categóricas), realizar estudios estadísticos univariantes y bivariantes (correlaciones, gráficos) y, finalmente, aplicar y comparar automáticamente modelos de regresión para una variable de interés. La meta es ofrecer un software robusto para el inicio rápido de proyectos de Data Science.
Actividades Propuestas:
-
Revisión de técnicas de AutoEDA y AutoRegresión.
-
Módulo de Ingesta: Lectura de datos y clasificación automática de variables.
-
Módulo EDA: Implementación de estudios estadísticos y gráficos automáticos (univariantes y de relación entre variables).
-
Módulo de Regresión: Preprocesamiento automático y ajuste/comparación de múltiples algoritmos de regresión (AutoML simplificado).
Interfaz de Usuario: Desarrollo de una interfaz (e.g., Shiny) para la visualización de resultados e insights.
Supervisor académico:
Luis Vitores Valcárcel García
Departamento Tecnun/Grupo CEIT:
CEIT – División TIC
Área temática:
Optimización Matemática, Data Science
Descripción y objetivos:
El problema de cuadrar horarios de mantenimiento, conocido como Problema de Programación de Mantenimiento o Problema de Planificación de Mantenimiento (Maintenance Scheduling Problem), consiste en organizar actividades de mantenimiento dentro de un calendario de manera óptima. Este problema busca minimizar interrupciones y costos operativos, asegurando que tanto el mantenimiento preventivo como el correctivo se realicen en los momentos adecuados.
El objetivo de este proyecto de fin de grado es desarrollar una herramienta de optimización que aborde la programación eficiente de horarios de mantenimiento. La herramienta se desarrollará preferentemente en Python, con opciones adicionales de Matlab o R.
Actividades propuestas para el estudiante:
1. Revisión bibliográfica sobre los problemas y algoritmos de optimización más comunes aplicados en programación de mantenimiento.
2. Formulación matemática del problema, estableciendo los criterios y restricciones relevantes.
3. Implementación de la solución utilizando un algoritmo heurístico de optimización o solvers de código abierto.
4. Análisis de resultados y comparación de la efectividad del enfoque aplicado, con recomendaciones para su uso en distintas situaciones de mantenimiento.
Supervisor académico:
Dr. Emilio Sánchez Tapia
Departamento Tecnun/División CEIT:
CEIT – Visión y Robótica
Área temática:
Automatización/robotización industrial
Descripción y objetivos:
Este proyecto final de grado nace como una continuación directa de un trabajo anterior en el que se automatizó con éxito la misma operación de desatornillado. En esa primera fase, la arquitectura de control se basó en un sistema industrial tradicional, utilizando un PLC para gobernar el robot KUKA. Habiendo validado la viabilidad mecánica y de visión del sistema, este nuevo proyecto se centra en explorar una arquitectura de control alternativa y más flexible.
El nuevo objetivo es, por tanto, abordar el control desde dos perspectivas diferentes para comparar sus prestaciones. En lugar de utilizar el PLC, un controlador especializado, extremadamente fiable y diseñado para operar en tiempo real, se implementará el mismo proceso utilizando ROS (Robot Operating System) en un ordenador convencional. ROS no es un sistema operativo como Windows, sino un conjunto de herramientas de software de código abierto que facilita enormemente la programación de robots y la integración de componentes como cámaras o algoritmos de inteligencia artificial. El alcance final es evaluar y cuantificar las ventajas y desventajas de cada enfoque: la robustez y determinismo del PLC industrial frente a la flexibilidad, rapidez de desarrollo y potencia de procesamiento que ofrece un sistema basado en ROS y un PC.
Tareas a realizar por el alumno:
-
Familiarización con el trabajo anterior
-
Aprendizaje de la técnica de programación del robot Kuka Issy
-
Aprendizaje del uso del sistema operativo ROS
-
Programación desde ROS de la ejecución de una secuencia de trayectorias para atornillar/desatornillar (lenguaje a definir, puede ser en Python o en C++)
-
Testeo y evaluación de las prestaciones conseguidas
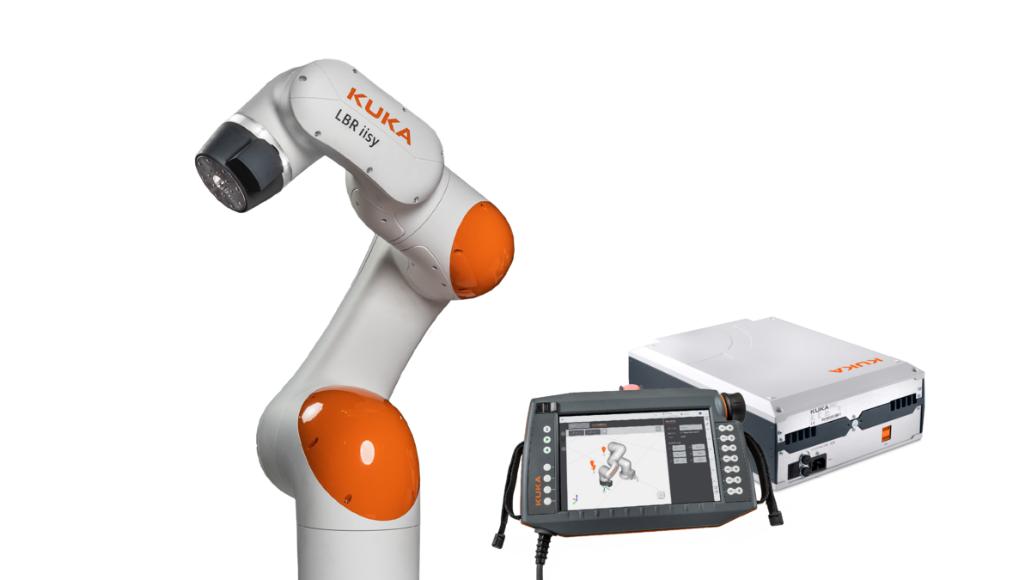
Foto del robot colaborativo KUKA que se usará en el PFG.
Supervisor académico:
Luis Vitores Valcárcel García
Departamento Tecnun/División CEIT:
División TIC. Grupo de Análisis de Datos y Gestión de la Información
Área temática:
Optimización Matemática, Data Science
Descripción y objetivos:
El problema de cuadrar horarios de mantenimiento, conocido como Problema de Programación de Mantenimiento o Problema de Planificación de Mantenimiento (Maintenance Scheduling Problem), consiste en organizar actividades de mantenimiento dentro de un calendario de manera óptima. Este problema busca minimizar interrupciones y costos operativos, asegurando que tanto el mantenimiento preventivo como el correctivo se realicen en los momentos adecuados.
El objetivo de este proyecto de fin de grado es desarrollar una herramienta de optimización que aborde la programación eficiente de horarios de mantenimiento. La herramienta se desarrollará preferentemente en Python, con opciones adicionales de Matlab o R.
Actividades propuestas para el estudiante:
-
Revisión bibliográfica sobre los problemas y algoritmos de optimización más comunes aplicados en programación de mantenimiento.
-
Formulación matemática del problema, estableciendo los criterios y restricciones relevantes.
-
Implementación de la solución utilizando un algoritmo heurístico de optimización o solvers de código abierto.
-
Análisis de resultados y comparación de la efectividad del enfoque aplicado, con recomendaciones para su uso en distintas situaciones de mantenimiento.
Supervisor académico:
Emilio Sánchez Tapia
Departamento Tecnun/División CEIT:
División de Materiales y Fabricación: Grupo de Robótica y Control Industrial
Área temática:
Ingeniería Robótica
Descripción y objetivos:
En el contexto de la robótica del siglo XXI, surge el concepto de la fábrica conectada donde coexisten máquinas, robots móviles y humanos. Los robots móviles pueden o no constar de un brazo manipulador robótico o MoMa (MObile MAnipulator, MAnipulador MÓvil). En el caso de sólo existir el robot móvil se suele hablar de AMR (Autonomous Mobile Robot) o AGV (Autonomous Guide Vehicle) según su grado de libertad en la navegación (ver siguiente figura).

Figura 1: Elementos constitutivos de un robot colaborativo sobre plataforma (o MoMa).
La principal aplicación de este tipo de dispositivos es incrementar el nivel de automatización de la fábrica en sectores que a fecha de hoy la automatización tiene baja penetración, como puede ser la intralogística y machine tending. En estos escenarios el robot puede trasladar materias primas, productos en proceso de fabricación o incluso buscar piezas de reemplazo de máquinas (como por ejemplo un cabezal de corte para un CNC). En cualquier caso, el MoMa podrá hacer la tarea o bien de forma autónoma o bien como asistente de un operario humano (ver siguiente figura).

Figura 2: Escenario de fábrica donde un MoMa se convierte en un recurso más de la fábrica donde puede él trabajar sólo o en colaboración de otros operarios humanos.
Un escenario probable es que en la fábrica nos encontremos más de un robot móvil, cada uno de ellos con distintas capacidades y probablemente de distintos fabricantes. En este caso es importante contar con un software que coordine las tareas y las reparta adecuadamente según la disponibilidad y/o capacidad de cada robot. Dicho software es conocido con el nombre de gestor de flotas de robots.

Figura 3: Un gestor de flotas coordina el trabajo de un conjunto de robots.
Existen en el mercado numerosas soluciones para gestores de flota, pero suelen ser propietarias y compatibles con sólo una marca de robots.
El objetivo del proyecto final de grado es desplegar y testear un gestor de flotas robótico de código abierto (open-source). Los test se harán tanto en simulación como con robots reales.
A fecha de redacción del presente documento, se prevé utilizar open-rmf (Open-RMF: https://www.open-rmf.org/ ) o equivalente, ver siguiente figura.

Figura 4: Pantallazo de una simulación de flotas coordinadas desde open-rmf.
Se ofrece, durante la ejecución del proyecto:
-
Incorporación al grupo de robótica de investigadores del CEIT
-
Formación en las herramientas de software/hardware empleadas
-
Posibilidad de oferta de trabajo en una empresa del sector
Supervisor académico:
Ibon Elósegui
Tecnun. Departamento de Ingeniería Eléctrica y Electrónica
Área temática:
Accionamientos eléctricos, movilidad eléctrica.
Descripción y objetivos:
En los últimos años la electrificación está llegando al mundo del automóvil de una forma irreversible. A pesar de que la práctica mayoría de los fabricantes han adoptado la opción de motor radial con eje de transmisión, poco a poco se está analizando la posibilidad de introducir los motores en rueda para evitar sistemas mecánicos adicionales.
El objetivo del proyecto es analizar el estado del arte de los motores en rueda existentes. A partir de ahí se llevará a cabo un diseño completo del motor desde el punto de vista electromagnético y térmico, utilizando elementos finitos.

Supervisor académico:
Emilio Sánchez Tapia
División CEIT:
Tecnologías de información y comunicaciones. Grupo de Sistemas Inteligentes para Industria 4.0. Subgrupo de Visión y Robótica
Área temática:
Ingeniería Robótica
Descripción y objetivos:
La industria 4.0 ha abierto camino a múltiples formas de automatización que tienen como objetivo mejorar la productividad y optimizar los procesos de trabajo. En este contexto, se pretende desarrollar un manipulador móvil inteligente: un nuevo tipo de robot que integra la tecnología de un robot móvil autónomo y un brazo robótico colaborativo muy eficiente capaz de realizar diversas operaciones.
La idea del proyecto es desarrollar un robot que pueda desplazarse, detectar y evitar obstáculos, explorar su entorno para reconocer objetos a través de la visión artificial y llevar a cabo tareas de manipulación de piezas, siendo capaz de interactuar con los operarios. Con la idea de implantar un modelo de transformación digital, exigido hoy en día en entornos de fábrica reales, los robots, elementos de control, sensores y el resto de elementos embarcados estarán conectados entre ellos a través de una plataforma digital para tener un control del proceso en tiempo real y desde cualquier lugar.
Actualmente CEIT tiene ya desarrollado un primer prototipo funcional (ver siguiente figura).
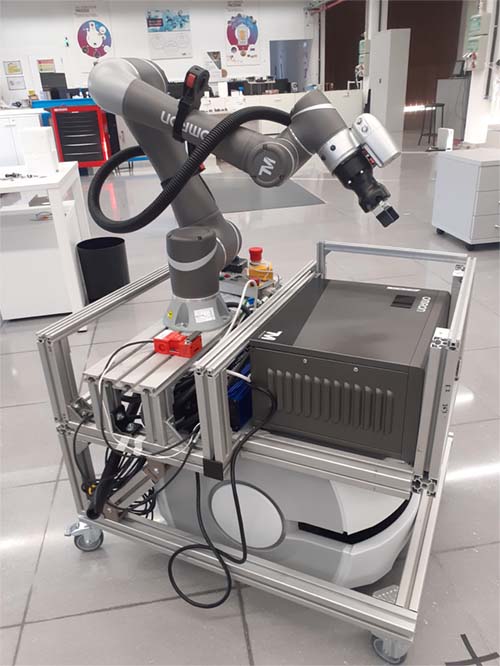
El cometido de este PFG sería la programación bajo ROS-2 de una secuencia de tareas para que el robot interactúe con una celda robotizada clásica. El caso concreto a desarrollar será que el robot vaya a un repositorio de piezas a procesar, las acerque a la celda, espere su procesamiento y las lleve a otro almacén de piezas ya clasificadas.
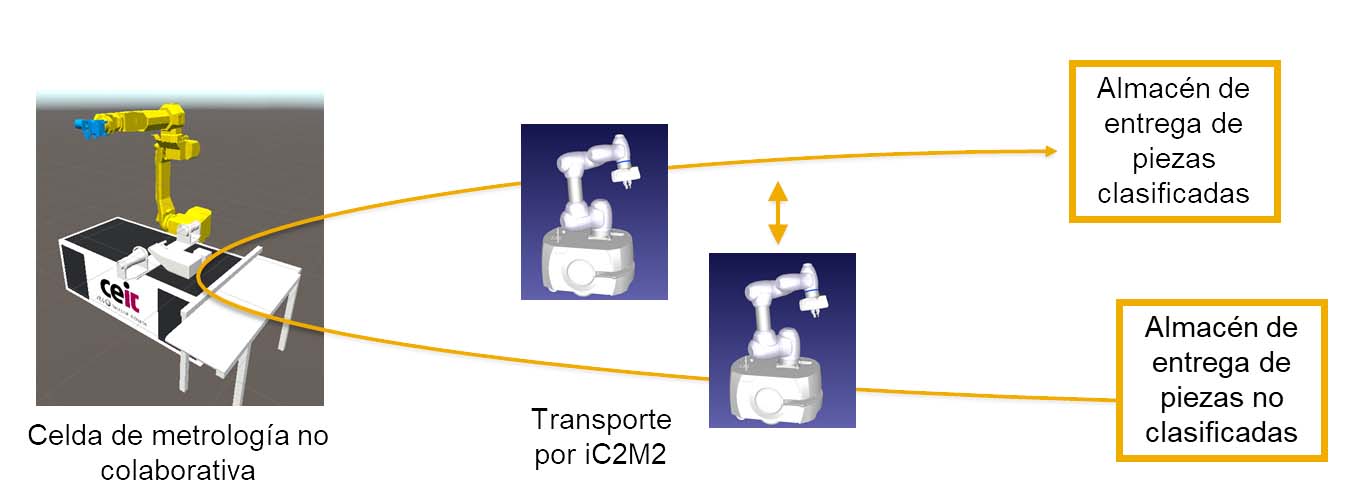
Bajo esta tarea simple, se probarán conceptos de:
- Robótica móvil colaborativa
- Machine tending
- Control en fuerza
- Problemática de sincronización de dos dispositivos automáticos
Se requiere conocimientos de programación en C/C++, Python o java-script.
Supervisor académico: Miguel Martínez-Iturralde.
División CEIT: Vehículo Eléctrico y Redes Inteligentes.
Área temática: Ingeniería Eléctrica.
Descripción y objetivos: En los últimos años ha habido un crecimiento exponencial de las aplicaciones aeronáuticas relacionadas con pequeños vehículos propulsados eléctricamente: drones, taxis voladores, vehículos de despegue vertical (VTOLs), etc. Para poder obtener vehículos voladores eléctricos con una autonomía práctica, se hace indispensable que el peso de los componentes que los forman sea mínimo. En el caso de los motores eléctricos, esto supone aumentar la densidad de potencia por encima de los valores de las soluciones actuales.
En este PFG se desea diseñar un motor de alta densidad de potencia para su aplicación en drones y pequeñas aeronaves eléctricas. El alumno manejará herramientas profesionales para el diseño y simulación de componentes eléctricos y trabajará en todos los ámbitos que conlleva desarrollar un sistema: electromagnético, térmico, mecánico, etc.

Supervisor académico: Miguel Martínez-Iturralde.
División CEIT: Vehículo Eléctrico y Redes Inteligentes.
Área temática: Ingeniería Eléctrica.
Descripción y objetivos: El desarrollo de aplicaciones aeronáuticas híbridas y totalmente eléctricas es una realidad, siendo numerosos los proyectos que han demostrado a pequeña escala la viabilidad de una aeronáutica más silenciosa y respetuosa con el medioambiente. En este sentido, los grandes actores del sector eléctrico (Airbus, Boeing, Rolls-Royce, etc.) están dedicando grandes esfuerzos a la electrificación de aviones comerciales.
Uno de los retos para el desarrollo de aviones propulsados eléctricamente está relacionado con el diseño de sistemas de aislamiento eléctrico a alta tensión que puedan operar a grandes alturas, donde la presión del aire es mínima y el riesgo de que se produzcan descargas eléctricas mayor. Actualmente, Ceit se encuentra inmerso en un proyecto europeo en el que se busca desarrollar sistemas de aislamiento que sean aplicables en las aeronaves eléctricas del mañana.
El cometido de este PFG sería simular sistemas eléctricos de aeronaves mediante software comercial de elementos finitos y obtener criterios de diseño para su posterior aplicación en aviones eléctricos.

- Perfil/Grado: Tecnologías Industriales, Mecánica, Electricidad, Electrónica Industrial.
- Supervisor Académico: Juan Carlos Ramos.
- Departamento/Área: Departamento de Ingeniería Mecánica y Materiales / Área de Ingeniería Térmica y de Fluidos.
- Descripción: Se trata de resolver mediante el Método de las Diferencias Finitas un modelo térmico de la generación y la conducción de calor en el núcleo y las bobinas del interior de un transformador. Las ecuaciones del modelo y la resolución mediante el método iterativo de Gauss-Seidel se implementarán en Matlab. Se aplicarán cuestiones de transferencia de calor. Para ampliar la información contactar con el profesor.